1 为什么用元胞自动机做交通流
交通拥堵有个反直觉的地方:它并不是由某个“堵点”造成的,而是大量车辆按各自简单规则行驶时,自发涌现出来的集体现象。前车减速、后车跟着减速、减速逐级放大——这种“走走停停”的波(stop-and-go wave)在没有路口、没有事故的笔直路段上也会出现。
要研究这种涌现,宏观连续模型(把车流当作可压缩流体)就不太够用了:它擅长描述整体的流量—密度—速度关系,却难以刻画单个驾驶员的行为如何逐级放大成拥堵。元胞自动机(Cellular Automaton)恰好补上这一环——道路被离散成一维元胞格,每格有车或没车,每辆车按固定规则更新位置与速度,规则简单到可以逐条写清楚,但迭代足够多步之后,拥堵会自己长出来。
本文实现的是这一思路最经典的模型:NaSch 模型(Nagel 与 Schreckenberg,1992)。它的四条更新规则只有加速、减速、随机减速、前进——随机减速那一项是关键,正是它让车流从自由流相变为拥堵流。
本文用 MATLAB 完整实现该模型,给出源代码与三组不同参数下的运行结果,用于对比不同参数对拥堵形成的影响。
2 交通流理论基础
描述一段路上的车流,最常用的三个量是:流量 Q(单位时间通过断面的车辆数)、速度 V、密度 K(单位长度上的车辆数)。三者满足一个简单关系:
Q=K×V
这个式子看着平常,但它约束了车流的基本行为:密度很小时车可以跑得快、流量随密度上升;密度增大到一定程度后车速被迫下降,流量反而减少——最终在堵死时速度与流量都归零。把 Q 对 K 作图得到的曲线即基本图,是判别交通运行状态的基本工具。
围绕 Q–K–V 的关系,交通流模型分两大类。宏观连续模型把车流当作可压缩流体,用密度、速度的连续方程描述整体演化,擅长给出 Q–K 关系的解析形式(如格林希尔茨线性模型、格林伯格对数模型),但无法刻画单个驾驶员的行为。微观模型(跟驰模型、元胞自动机)则逐个描述车辆,规则简单但能自然产生集体现象——拥堵的形成与消散正是这类模型最擅长解释的问题。
本文采用的是元胞自动机一类中最经典的 NaSch 模型。
3 元胞自动机模型(NaSch模型)构建与优化
3.1 元胞自动机模型(NaSch模型)原理[4]
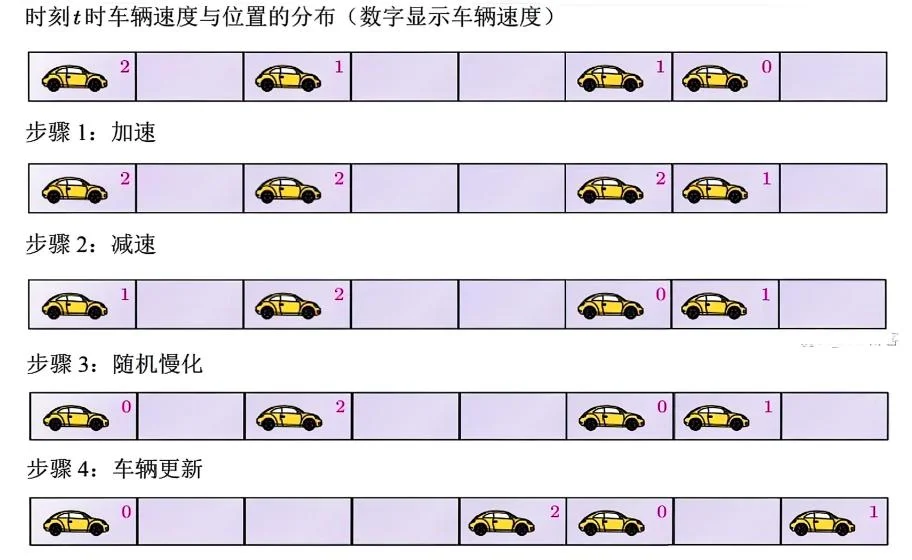
NaSch 模型由 Nagel 与 Schreckenberg 于 1992 年提出。道路被离散成一条一维元胞链,每个元胞只有“有车”和“空”两种状态,一个元胞至多容纳一辆车;每辆车带有 0 到 vmax 之间的整数速度。模型每次迭代按顺序执行以下四个操作(四个步骤对全体车辆同时进行):
1.广泛性加速
对于所有未达到最大速度vmax(道路的速度限制)的车辆,加速一个单位,即vn→min{vn+1,vmax}。
2.安全性减速
在进行第a步之后,如果它的速度大于与前车间距的空元胞dn,则它将速度降低到vn,vn→min{dn,vn}。其中dn=xn+1−xn−ln,xn代表车辆的位置,ln代表车辆的长度。这里为了简化模型,假设ln=1,假设各车最大减速加速度为正无穷大,即可以不耗时地减速至任意速度,避免模型中出现撞车的情形。
3.随机减速
对于速度大于0的汽车,速度以概率p减少一个单位,即vn发生的概率为pmax{vn−1,0}。
4.车辆更新
在步骤1-3之后,基于其当前速度vn,为每辆汽车分配新的位置xn→xn+vn。对于该模型在时刻t→t+1的演化过程如下图1所示。经过一次1-4步骤称为一次迭代。
 图1 四个基本操作控制示例图
3.2 参数定义
模型共 5 个输入参数:
其中 p 是 NaSch 模型的精髓所在。若取 p=0(完全确定性),车流最终会演化成一个稳定的周期状态,永远不会自发形成拥堵;只有当 p>0 时,随机减速造成的微小扰动才会逐级放大,最终触发自由流到拥堵流的相变。
3.3 建模思路
3.3.1 整体思路
建立一个长度N为的行向量xlt
xlt=[x1,x2,...,xN]
来表示这辆车的位置。其中,的元素在满足
1≤xi≤R,xi∈N∗
的条件下,初始随机化。
再建立一个长度为N的行向量vlt
vlt=[v1,v2,...,vN]
来表示这辆车的速度。其中,vlt的元素vi在满足
1≤vi≤vmax,vi∈N∗
在xlt和vlt的基础上进行一次迭代,更新xlt和vlt内各元素的值。
重复迭代T次,输出最终的xlt和vlt。
3.3.2 对于一次迭代
对于一次迭代,可视为一个函数。其输入值是迭代前的(初始的或上一次迭代后的)和,其输出值是迭代后的xlt和vlt。
对于一次迭代,有四次操作。每次操作,遍历n从1到N:
vn→min{vn+1,vmax}
vn→min{xn+1−xn−ln,vn}
vn发生的概率为pmax{vn−1,0}
xn→xn+vn
注意到,前三次操作,都只牵扯到vlt的修改与更新,并没有修改xlt。并且vn的值与vn+1无关。故可将前三次操作分别进行三次遍历简化为一次遍历下的三次操作。即简化为:
遍历n从1到N:
vn→min{vn+1,vmax}
vn→min{xn+1−xn−ln,vn}
vn发生的概率为pmax{vn−1,0}
遍历n从1到N:
xn→xn+vn
此次迭代结束,输出迭代后的xlt和vlt。
3.3.3 MATLAB源代码
本文中使用的MATLAB版本是R2024b。
根据3.3 建模思路,可以写出以下的MATLAB源代码。源代码已上传Github,可以点击链接,下载源代码。
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
33
34
35
36
37
38
39
40
41
42
43
| clc;
clear;
N = input('车辆数N:');
R = input('初始状态最右端车辆位置R:');
vmax = input('最大速度vmax:');
p = input('随机减速概率p:');
T = input('模拟迭代次数T:');
disp('初始状态:')
xlt = sort(randperm(R, N))
vlt = randi([0, vmax], 1, N)
for i = 1:T
[xlt, vlt] = lteration(xlt, vlt, N, vmax, p);
end
disp('最终状态:')
xlt
vlt
function [x, v] = lteration(xlt0, vlt0, n, vmax, p)
x = xlt0;
v = vlt0;
x(n + 1) = inf;
for i = 1:n
v(i) = min(v(i) + 1, vmax);
v(i) = min(x(i + 1) - x(i) - 1, v(i));
if rand < p
v(i) = max(v(i) - 1, 0);
end
end
for i = 1:n
x(i) = x(i) + v(i);
end
x(n + 1) = [];
end
|
3.3.4 样例输出
3.3.4.1 样例1
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
| 车辆数N:4
初始状态最右端车辆位置R:7
最大速度vmax:2
随机减速概率p:0.3
模拟迭代次数T:50
初始状态:
xlt =
3 5 6 7
vlt =
1 2 2 0
最终状态:
xlt =
68 71 75 82
vlt =
2 1 2 2
|
3.3.4.2 样例2
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
| 车辆数N:4
初始状态最右端车辆位置R:7
最大速度vmax:2
随机减速概率p:0.3
模拟迭代次数T:50
初始状态:
xlt =
2 3 4 6
vlt =
1 1 0 0
最终状态:
xlt =
73 79 83 89
vlt =
2 2 2 1
|
3.3.4.3 样例3
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
33
34
35
36
37
38
39
40
41
42
43
44
45
46
47
48
49
50
51
52
53
54
55
56
57
58
59
60
61
62
63
64
65
66
67
68
69
70
71
72
73
74
75
76
77
78
79
80
81
82
83
84
85
86
87
88
89
90
91
92
93
94
95
96
97
98
99
100
101
102
103
104
105
106
107
108
109
110
111
| 车辆数N:100
初始状态最右端车辆位置R:1000
最大速度vmax:5
随机减速概率p:0.1
模拟迭代次数T:30
初始状态:
xlt =
列 1 至 10
1 9 18 24 47 95 108 125 127 160
列 11 至 20
166 175 176 179 181 208 220 221 223 228
列 21 至 30
239 247 261 264 265 270 284 301 313 323
列 31 至 40
346 356 388 389 391 411 454 461 467 495
列 41 至 50
503 504 508 524 532 538 547 552 556 582
列 51 至 60
583 622 645 646 654 657 679 717 720 732
列 61 至 70
737 743 759 760 761 762 777 789 790 797
列 71 至 80
801 802 809 815 819 832 833 843 853 856
列 81 至 90
858 859 881 890 916 917 918 921 943 948
列 91 至 100
955 956 959 964 967 968 982 989 995 998
vlt =
列 1 至 10
0 2 1 1 4 1 1 0 1 4
列 11 至 20
2 3 5 2 3 5 2 3 1 5
列 21 至 30
1 1 5 2 1 0 1 1 5 4
列 31 至 40
4 5 2 4 2 4 2 5 0 5
列 41 至 50
1 0 0 2 5 1 4 1 4 1
列 51 至 60
0 5 4 5 5 3 5 2 5 0
列 61 至 70
0 4 2 2 3 0 2 0 4 3
列 71 至 80
0 2 2 3 1 0 2 4 3 5
列 81 至 90
1 1 1 4 4 5 4 3 2 3
列 91 至 100
5 5 2 0 2 3 0 5 5 2
最终状态:
xlt =
列 1 至 5
140 149 157 163 192
列 6 至 10
237 250 261 267 282
列 11 至 15
297 303 311 317 325
列 16 至 20
333 341 350 358 368
列 21 至 25
374 380 389 396 402
列 26 至 30
408 426 440 461 471
列 31 至 35
494 500 517 523 529
列 36 至 40
556 582 592 599 617
列 41 至 45
626 634 641 658 665
列 46 至 50
675 682 691 704 712
列 51 至 55
721 770 778 784 792
列 56 至 60
799 819 827 833 841
列 61 至 65
847 856 866 872 882
列 66 至 70
889 896 905 912 917
列 71 至 75
923 928 934 940 945
列 76 至 80
951 959 965 973 981
列 81 至 85
991 997 1011 1017 1024
列 86 至 90
1037 1043 1048 1057 1063
列 91 至 95
1070 1077 1085 1092 1097
列 96 至 100
1111 1117 1127 1133 1141
vlt =
列 1 至 10
5 4 5 5 5 5 5 5 5 5
列 11 至 20
5 5 5 4 5 5 5 5 5 5
列 21 至 30
5 4 5 5 5 5 5 5 5 5
列 31 至 40
5 5 5 5 5 5 5 5 5 5
列 41 至 50
5 4 5 5 5 5 5 5 5 5
列 51 至 60
5 5 5 5 5 5 5 5 5 5
列 61 至 70
5 5 5 5 5 5 5 4 5 4
列 71 至 80
5 4 5 5 4 5 5 5 5 5
列 81 至 90
5 5 5 5 5 5 5 4 5 5
列 91 至 100
5 5 5 5 4 5 5 5 5 5
|
致谢
感谢Matlab老师这一个学期的耐心教导!
感谢父母与朋友在生活中无微不至的照顾!
在我这么多朋友中,我尤其感谢远在河北某本科上学的异父异母的亲兄弟——Hana,感谢他在编程方面对我的帮助。感谢他凌晨一点半还热心地教我怎样在Github上上传文件,我的博客网站得以建成,他功不可没。